Este robô rastejou para dentro da boca de um humano, aparentemente para salvar uma vida
Kim Nam Gyun é um pesquisador de pós-doutorado no Instituto Avançado de Ciência e Tecnologia da Coreia (KAIST). Certa vez, enquanto andava de bicicleta, foi surpreendido por uma chuva torrencial repentina. Ele queria vestir sua capa de chuva, mas não conseguia fazê-lo com uma mão só e não tinha a outra livre para fechar o zíper.
Ele achou que seria muito mais conveniente se uma capa de chuva pudesse ser vestida automaticamente.
Parecia uma ideia simples, mas sua equipe de pesquisa a transformou em um artigo sério.
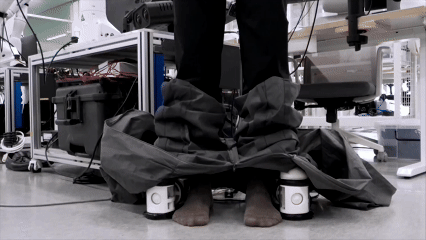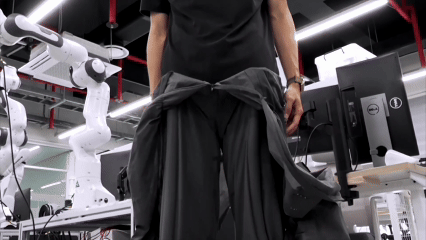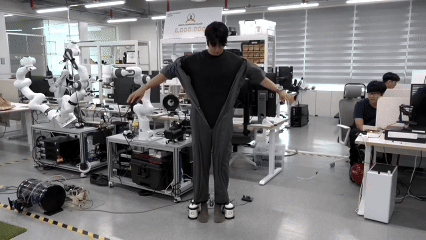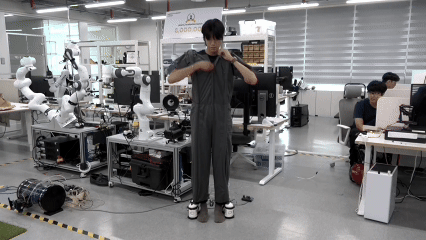
A equipe de pesquisa incorporou "vinhas" macias, movidas a pressão de ar, nas roupas. Quando pressurizadas, as vagens elevavam o tecido pelo corpo do usuário, como uma hera trepando em um suporte, e isso podia ser feito mesmo que a pessoa não estivesse parada.
Todo o processo leva cerca de 10 segundos e um conjunto completo de roupas de proteção é colocado.
O professor Ryu Jee-Hwan explicou: Esses robôs crescem para a frente a partir de suas extremidades, o que lhes permite mover-se de forma estável em superfícies curvas. Eles conseguem passar por espaços estreitos e crescer para se adaptarem ao formato do ambiente ao seu redor, continuando a avançar independentemente de a superfície ser escorregadia, pegajosa ou inclinada.
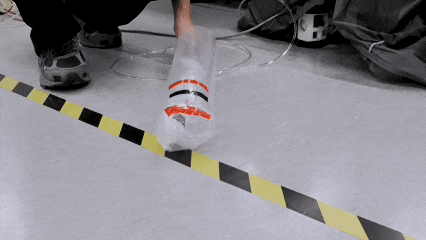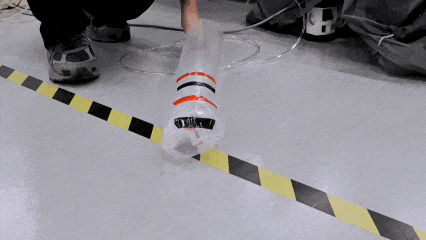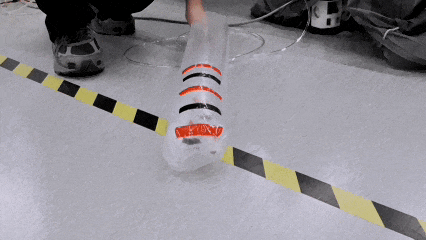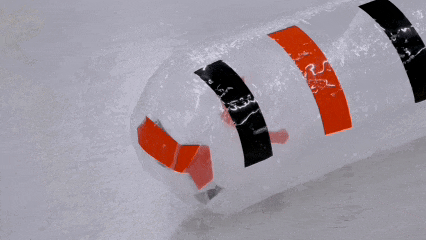
Quanto aos locais de utilização, os pesquisadores mencionaram salas limpas em fábricas de chips e serviços de emergência.
As salas limpas de semicondutores possuem procedimentos rigorosos para a troca de roupas. Os trabalhadores precisam vestir um conjunto completo de roupas à prova de poeira sempre que entram ou saem. O processo é trabalhoso e o uso inadequado de vestimentas pode levar ao risco de contaminação.
Os socorristas precisam vestir rapidamente os equipamentos de proteção individual ao lidar com acidentes químicos ou locais com doenças infecciosas, e o uso desses equipamentos geralmente requer a ajuda de um colega.
O sistema de uso autônomo elimina a necessidade de mão de obra adicional ou treinamento complexo em ambos os cenários.
Além dos cenários profissionais, a equipe de pesquisa também mencionou os idosos e aqueles com mobilidade reduzida. A força reduzida nas mãos e a mobilidade limitada da articulação do ombro representam desafios reais para muitos idosos na hora de se vestir no dia a dia.
Em uma entrevista, Ryu Jee-Hwan disse: "Enquanto todos falam sobre IA, a engenharia mecânica também pode trazer mudanças para o mundo."
Robô Vine
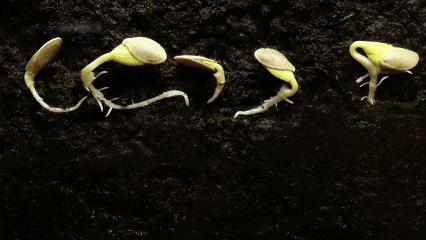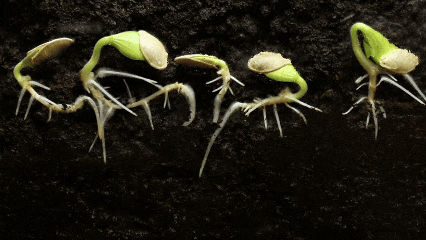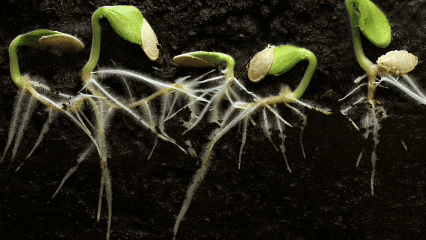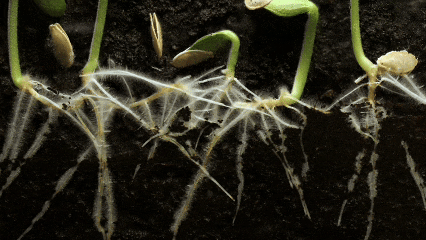
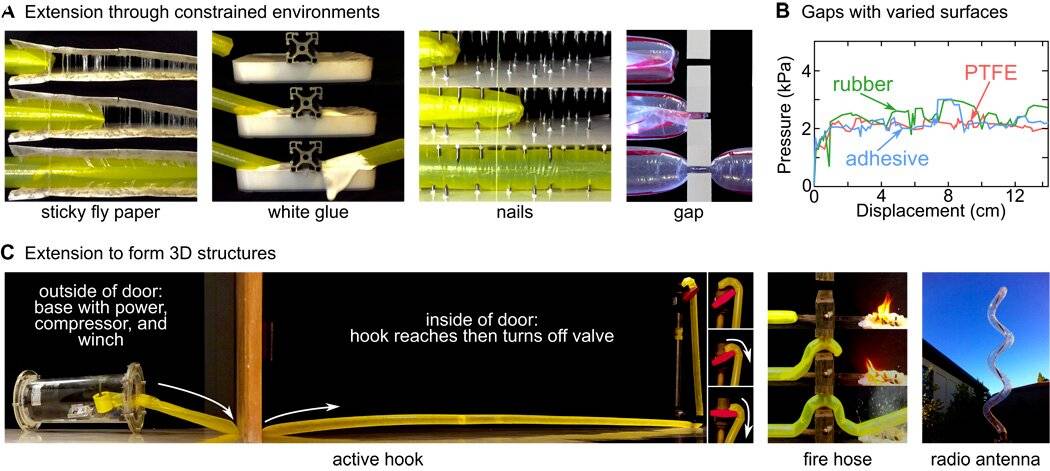
Em 2017, pesquisadores do Departamento de Engenharia Mecânica da Universidade de Stanford aplicaram a lógica do crescimento das trepadeiras em um experimento laboratorial. Eles criaram um tubo flexível selado em ambas as extremidades, dobrado do avesso como uma meia virada do avesso. Quando o ar é injetado por uma das extremidades fixas, a parte superior do tubo começa a se dobrar para fora, como virar uma meia do avesso, e esse processo de inversão continua.
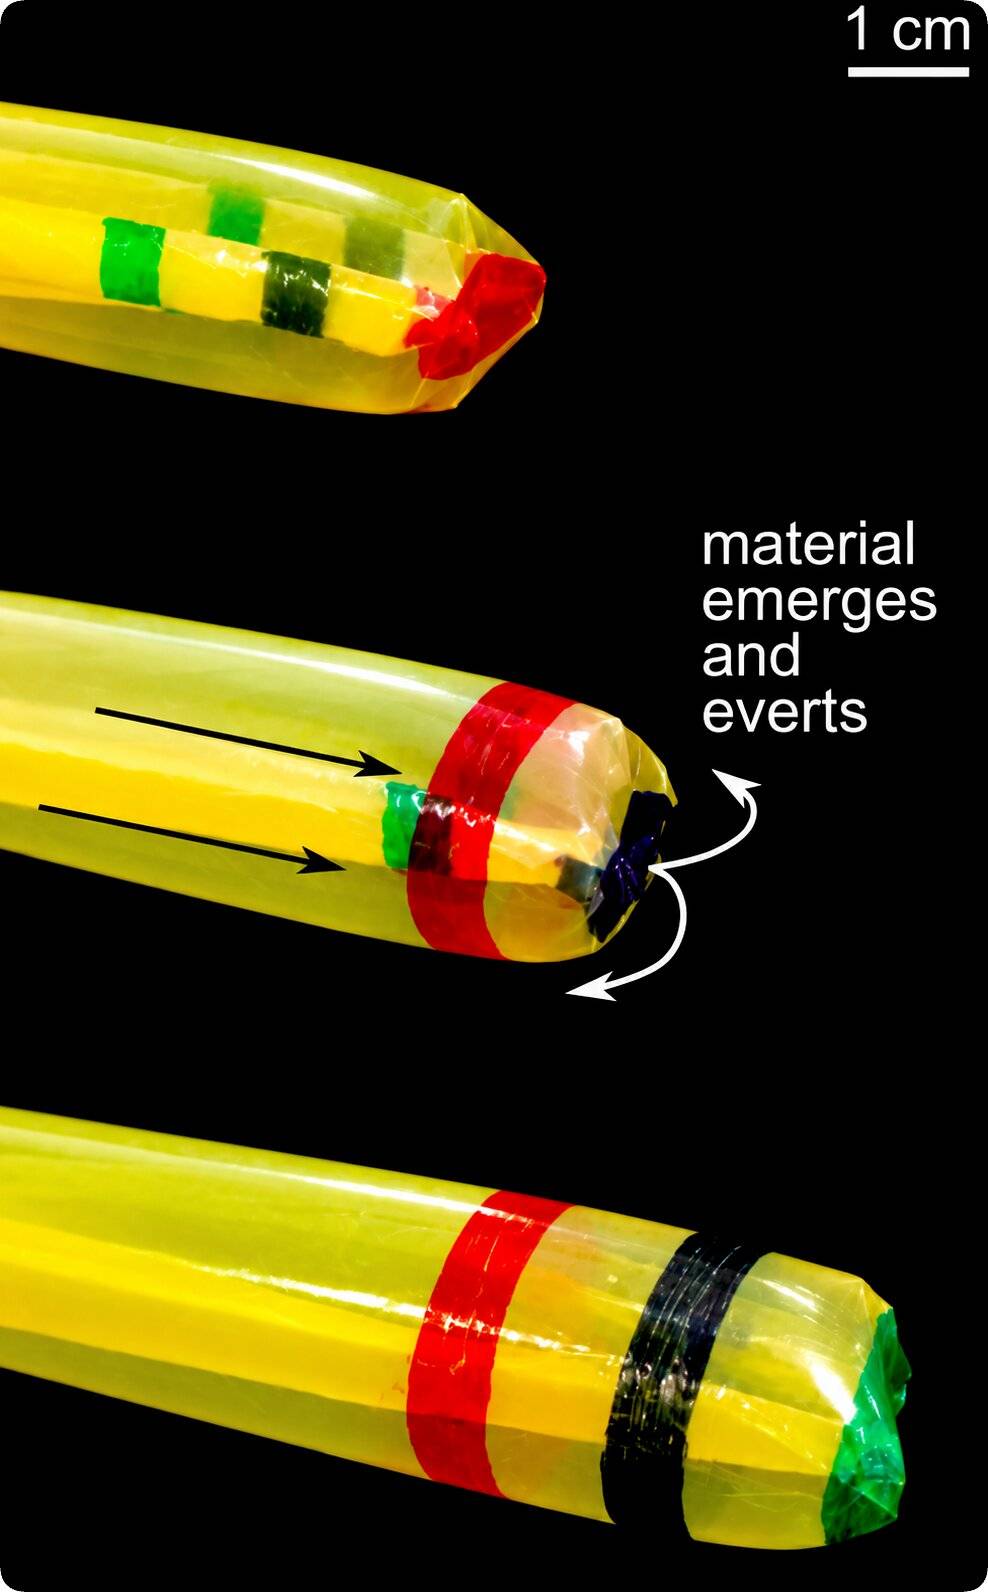
O protótipo utilizava uma película plástica fina, que era barata, e a fonte de ar era ar comprimido comum. Todo o sistema não possuía motor nem conjunto de sensores.
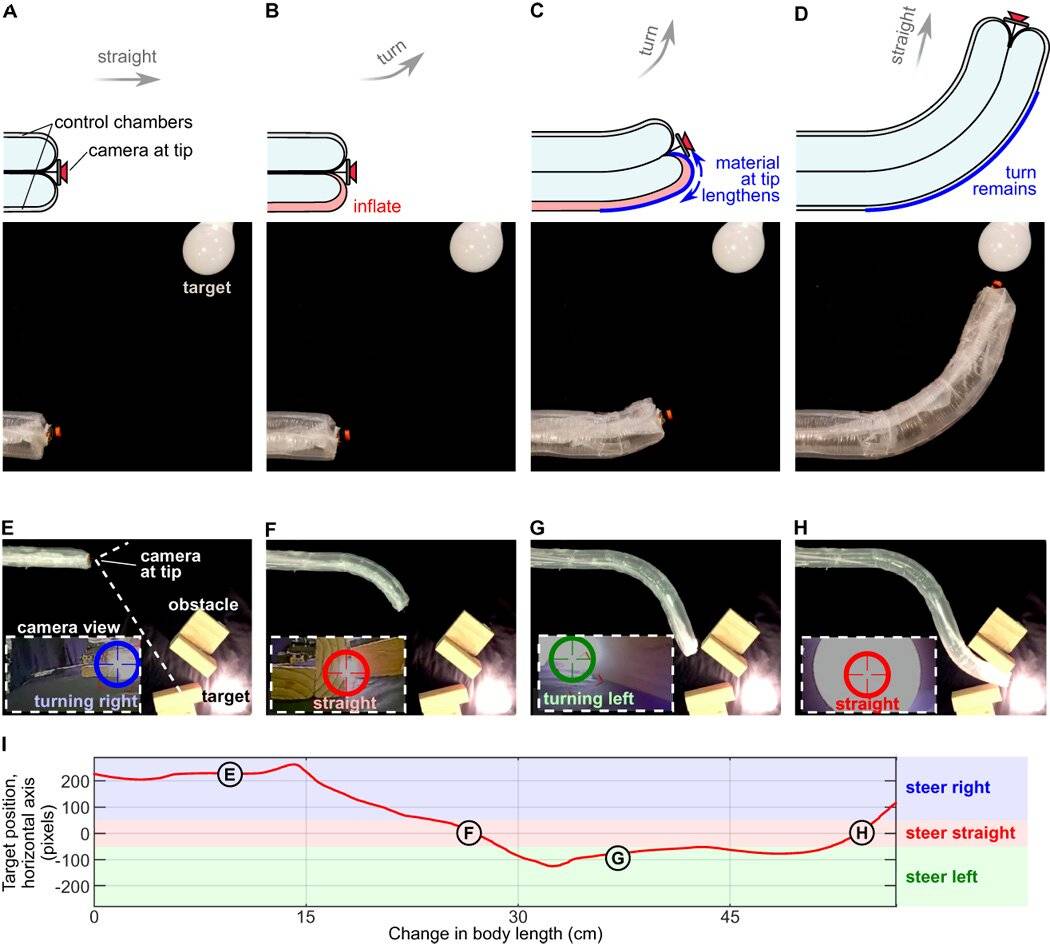
Este robô consegue correr em alta velocidade por breves períodos, atingindo uma velocidade máxima de cerca de 35 quilômetros por hora, passar por vãos mais estreitos que seu próprio diâmetro, levantar objetos com peso de até 100 quilos e se enrolar autonomamente em formato de antena em espaços confinados.
Quando um robô tradicional se move, todas as suas articulações são deslocadas e cada segmento do seu corpo fica sujeito à resistência do ambiente externo; se ficar preso, fica preso. O "corpo" do robô de cipó permanece estacionário, com apenas a ponta estendendo-se para a frente, e novos materiais são continuamente repostos na extremidade frontal a partir do interior.
Cavidades irregulares, canais sinuosos e terrenos cobertos de obstáculos são quase impossíveis para robôs tradicionais, mas para robôs trepadores, é apenas uma questão de alterar a distribuição da pressão do ar.
A intubação reduz o tempo, mas também diminui a diferença de experiência.
Quando um robô rígido entra em contato com o corpo humano, a força é frequentemente transmitida de forma rígida, e a pressão se concentra no ponto de contato, o que pode facilmente causar danos.
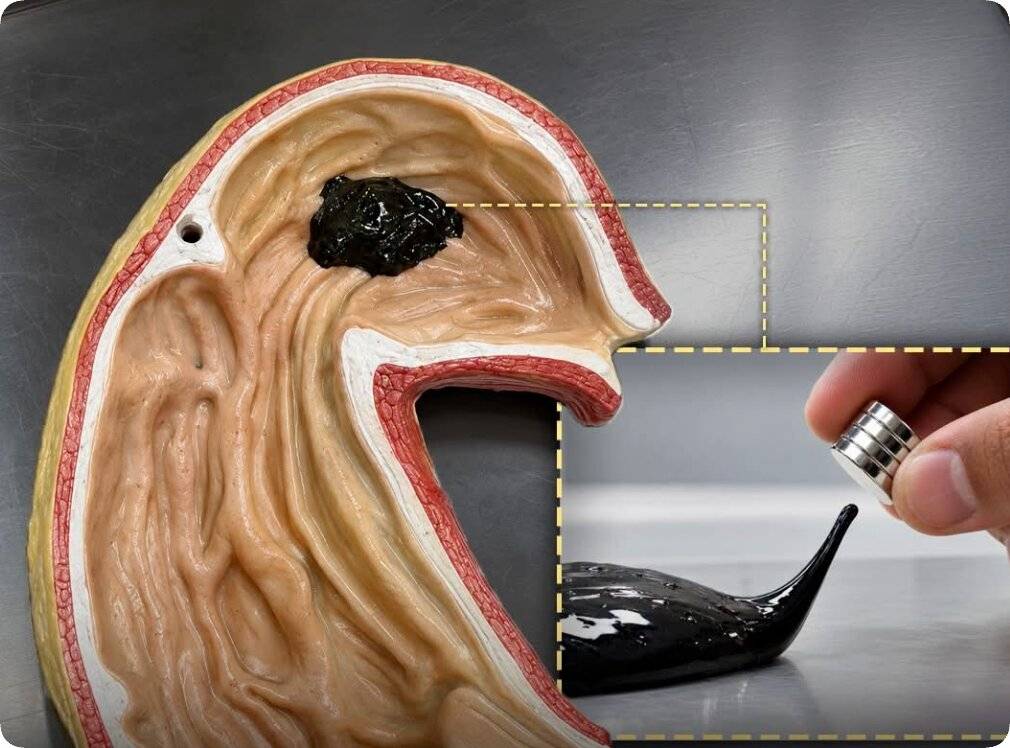
A flexibilidade dos robôs macios os torna naturalmente adequados para coexistir com o corpo humano. O robô magnético para remoção de muco, desenvolvido pelo Instituto de Tecnologia de Harbin e pela Universidade Chinesa de Hong Kong, pode entrar no corpo humano para remover objetos estranhos, como baterias, que engolimos acidentalmente. Espera-se também que ele seja usado em cirurgias do sistema digestivo ou para administrar medicamentos em partes específicas do corpo humano.
O método de propulsão do robô trepador elimina a ação de "empurrar", substituindo-a pelo "crescimento".
Os pesquisadores logo perceberam que essa lógica não se aplicava apenas à busca em escombros; ela também poderia ser aplicada a outras áreas.
O corpo humano possui um grande número de tubos sinuosos em seu interior, como as vias aéreas, o trato digestivo e os vasos sanguíneos. Os dispositivos médicos atuais dependem principalmente da força de percussão, da rigidez e da sensibilidade do operador ao atravessar essas estruturas.
As vias aéreas humanas evoluíram para bloquear alimentos e corpos estranhos. A intubação de emergência consiste na inserção rápida e precisa de um tubo respiratório por essa via para permitir a passagem de oxigênio.
Segundo estatísticas da equipe de pesquisa da UCSB, a taxa de falha na primeira intubação endotraqueal em locais de emergência fora do ambiente hospitalar é próxima de 35%.
O advento dos videolaringoscópios melhorou essa situação, mas ainda exige um alto nível de habilidade do operador. O operador precisa visualizar a entrada das vias aéreas e, em seguida, guiar manualmente o tubo através do trajeto anatômico sinuoso, um procedimento que depende muito de experiência e habilidade.
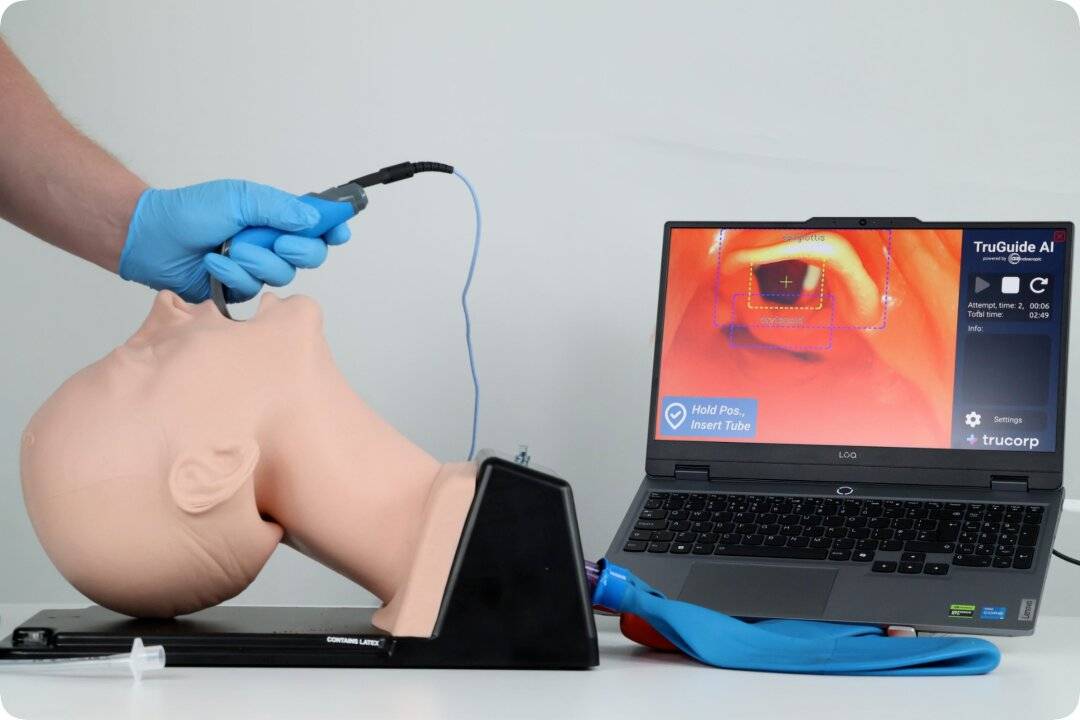
A equipe de Elliot Hawkes projetou um sistema robótico flexível de intubação, o SRIS, baseado nos princípios fundamentais dos robôs trepadores. Ele elimina a necessidade de os operadores visualizarem as vias aéreas antes de inserir o tubo.
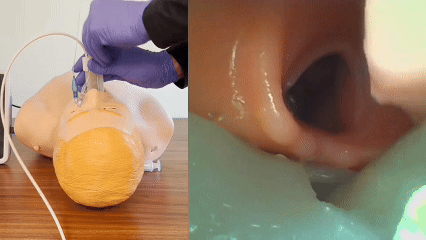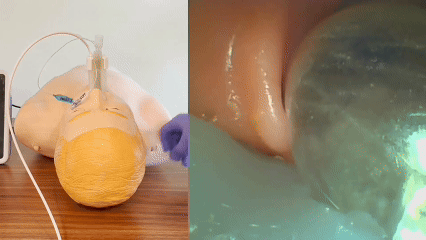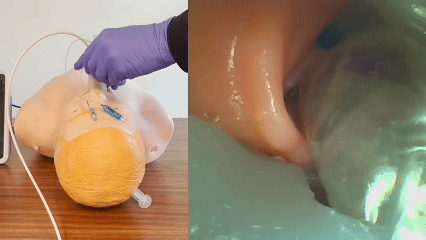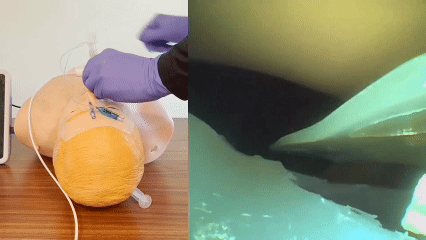
Durante o processo, apenas a ponta avança; o corpo permanece imóvel, não há atrito e não arranha as paredes das vias aéreas. É como uma pequena trepadeira que encontra uma fenda adequada e desliza silenciosamente por ela. É precisamente essa característica "sem atrito" que lhe permite navegar autonomamente pelas estruturas anatômicas sinuosas sem ser empurrada ou forçada.
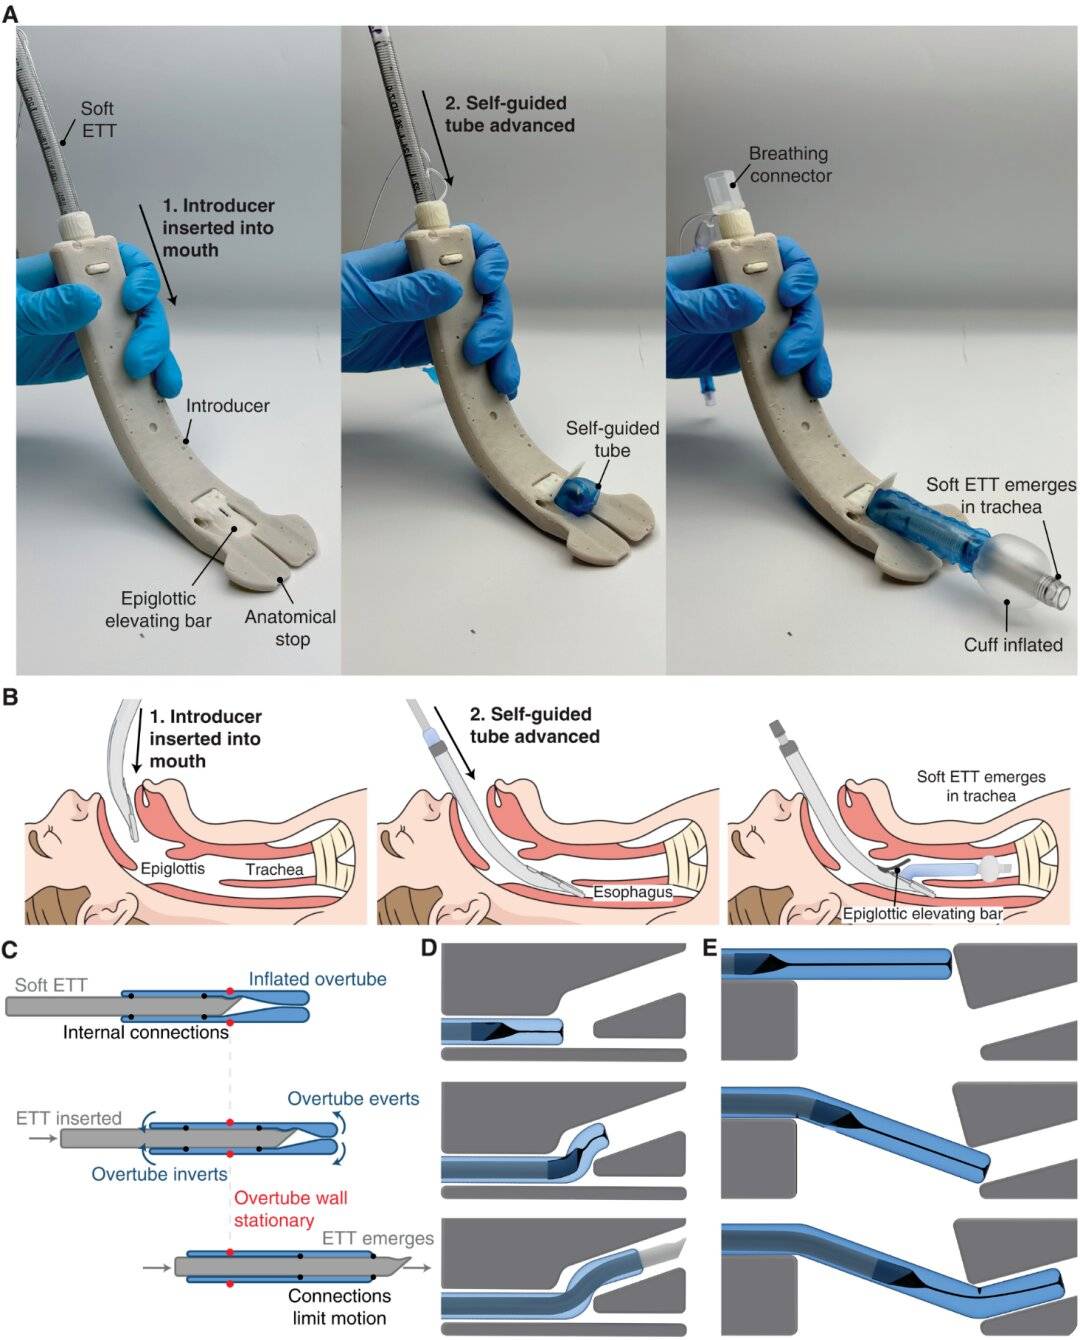
O teste foi realizado em um cadáver, com a participação de 8 socorristas, 4 técnicos de emergência médica e 4 auxiliares de primeiros socorros, que receberam 5 minutos de treinamento. Os resultados mostraram que 87% dos participantes realizaram a intubação com sucesso na primeira tentativa, com um tempo médio de 21 segundos.
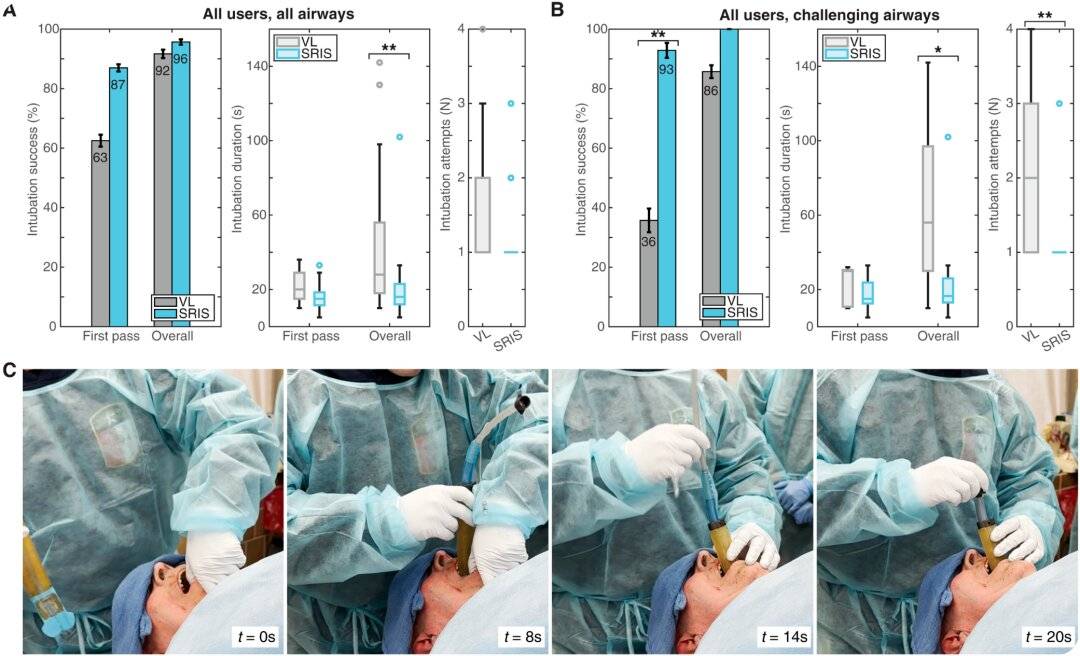
Nas mesmas condições, a taxa de sucesso do uso de um videolaringoscópio é de 63%, com um tempo médio de 44 segundos.
Esta pesquisa foi publicada na revista Science Translational Medicine. O autor principal, David Haggerty, concluiu seu doutorado no laboratório de Hawkes. Em 2022, ele fundou a Vine Medical Inc. para impulsionar a comercialização dessa tecnologia. O próximo passo é iniciar ensaios clínicos para verificar a segurança do dispositivo.
Haggerty afirma que deseja "democratizar o manejo das vias aéreas", ou seja, tornar esse procedimento, que originalmente era exclusivo de especialistas seniores, uma habilidade que socorristas comuns com treinamento básico também possam realizar.
Hoje em dia, os avanços na robótica nem sempre se manifestam em mais sensores, conjuntos de dados maiores e modelos mais complexos. Às vezes, melhorias importantes vêm de uma única trepadeira. Estruturas mecânicas assumem algumas das funções de sensoriamento, orientação e amortecimento, simplificando assim o sistema de controle.